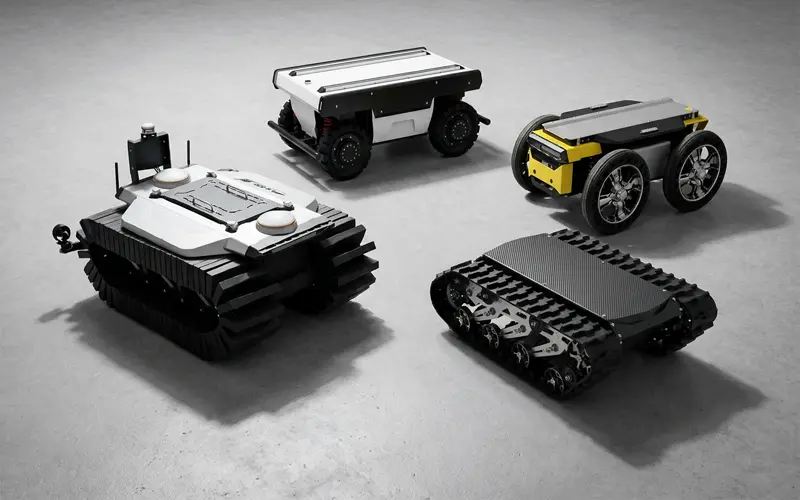
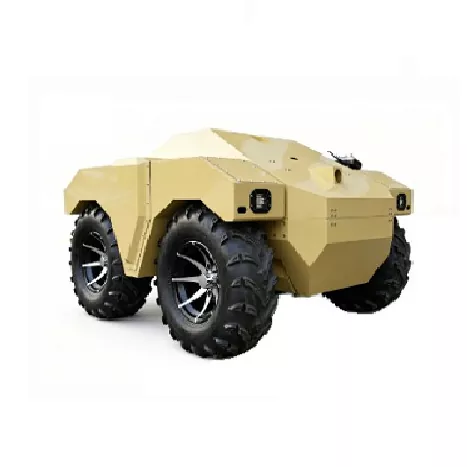
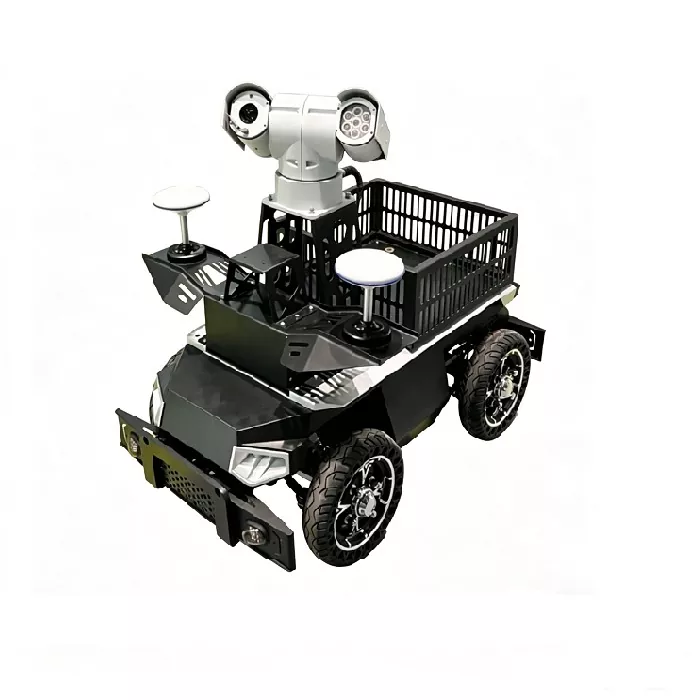
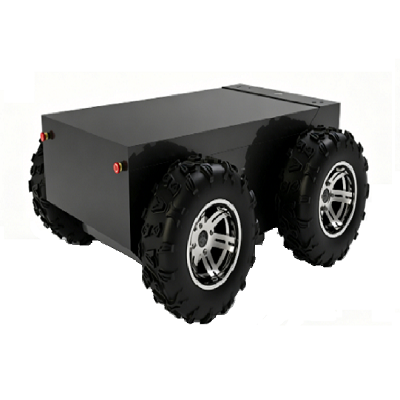
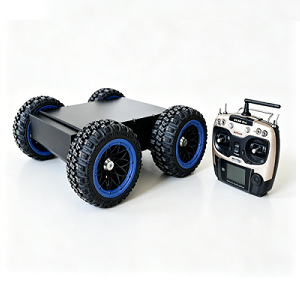
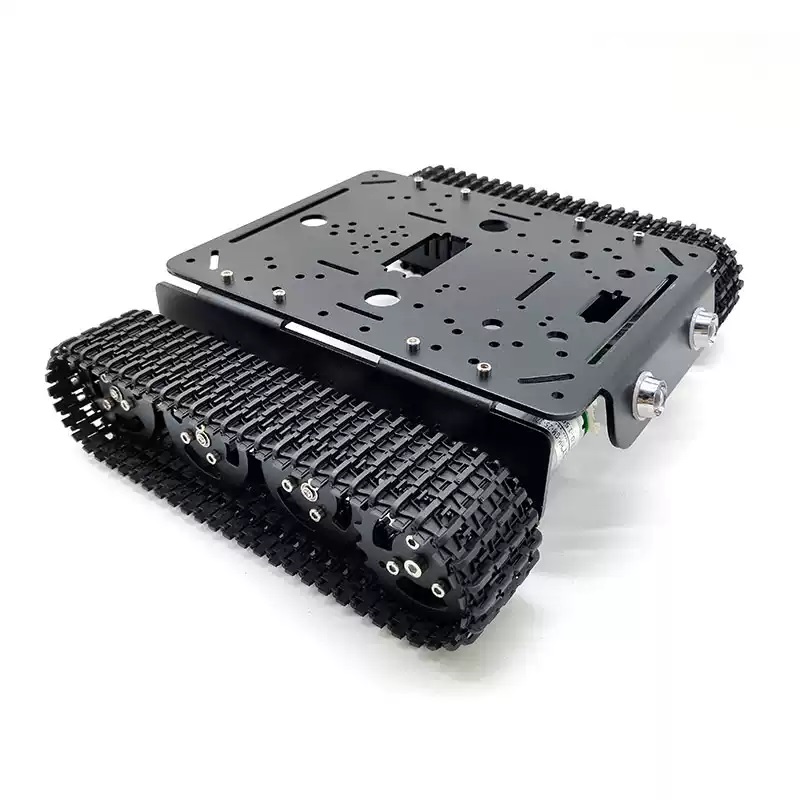
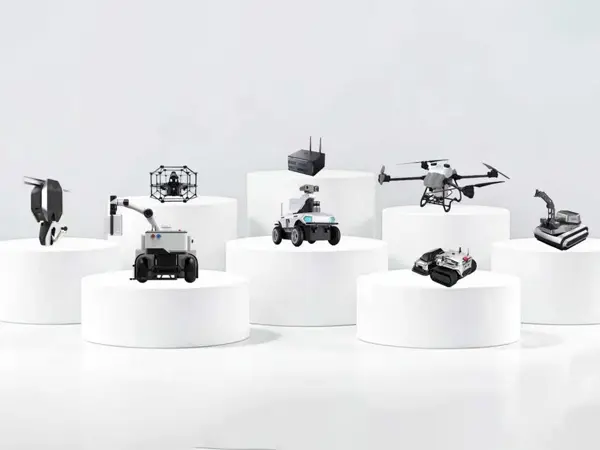
Als professioneller Hersteller von kundenspezifischen Radfahrgestellen liefern wir dieses Schwerlast-Differenzial-Radfahrgestell für niedrige Geschwindigkeiten. Diese unbemannte mobile Plattform besteht aus einer dicken Platte aus legiertem Stahl und trägt eine maximale Nutzlast von 320 kg. Sie ist mit einem bürstenlosen 48-V-Gleichstrommotor, einem hohen Nenndrehmoment von 1150 Nm und der Schutzart IP54 ausgestattet. Es verfügt über eine Steigfähigkeit von 30°, eine maximale Stufenüberschreitung von 330 mm, große 640-mm-Reifen und eine große Bodenfreiheit für komplexes Gelände im Freien. Wir bieten umfassenden kundenspezifischen OEM- und ODM-Service in Bezug auf Größe, Last, Geschwindigkeit und Montagestruktur, passend zu Ihren Engineering-, Logistik- und Inspektionsroboterprojekten.
Das WD-W1 S/M/L-Differenzialroboter-Fahrgestell mit Rädern umfasst drei Modelle: S für leichte Lasten bei niedriger Geschwindigkeit, M für mittlere Geschwindigkeiten bei mittlerer Geschwindigkeit und L für große Plattformen für schwere Lasten. Mit Differentiallenkung, Rahmen aus legiertem Stahl und Aluminium-Verbundwerkstoff mit gelber Rostschutzbeschichtung, IP64 staub- und wasserdicht. Die Serie deckt eine maximale Nutzlast von 25 kg bis 100 kg, einen maximalen Steigwinkel von 30° und eine starke Hindernisüberwindungsleistung ab. Vorintegriertes bürstenloses 24-V-/48-V-Gleichstrom-Antriebssystem, reservierter großer Montageraum oben, ideales industrielles mobiles Chassis für Inspektion, Transport und Sekundärentwicklung unbemannter Roboter im Freien.
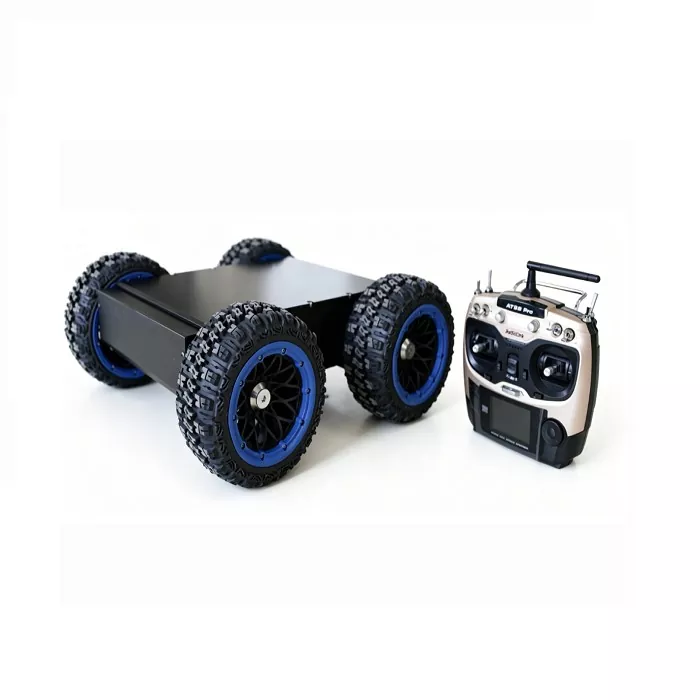
Das mobile Fahrgestell WD-W1mini mit kleinen Rädern ist eine universelle, hochintegrierte Differentialroboterbasis ohne Stoßdämpfung. Diese kompakte Plattform mit Rädern integriert Batterie, BMS, Stromversorgungsmodule, bürstenlose 250-W-Servomotoren, hochpräzise Encoder, Treiber und Bremsbaugruppen in der Antriebseinheit. Mit seinem kompakten Innenlayout bietet es ausreichend Montageraum für die Sekundärentwicklung und wird häufig für mobile Inspektions-, Patrouillen- und Bildungsroboter eingesetzt. Es verfügt über ein Gehäuse aus Aluminiumlegierung, Schutzart IP54, eine maximale Traglast von 18 kg und eine Steigfähigkeit von 20° und ist das ideale leichte mobile Chassis für Roboterentwickler.
Der B30-4 Vakuumadsorptions-Wandkriechroboter wurde für beengte Räume entwickelt und nutzt Unterdruck, um an jeder Oberfläche zu haften. Es wiegt nur 9,8 kg bei einer Nutzlast von 5 kg und verfügt über zwei 1080p-Kameras und eine Funkreichweite von 1 km. Dieser wendige Kletterer sorgt effizient für eine sichere Ferninspektion in engen Industrieumgebungen.
Der Wandreinigungs-Krabbelroboter B20-4 verwendet ein flexibles magnetisches Chassis für die stabile Reinigung des Schiffsrumpfs. Mit 3000 bar Druck entfernt es effizient Rost auf gekrümmten Oberflächen. Dieser Kletterroboter automatisiert gefährliche Aufgaben und sorgt so für Sicherheit und hohe Produktivität bei der industriellen Wartung.
Dieser industrielle Wandkletterroboter ist für Aufgaben in großen Höhen auf magnetischen Oberflächen konzipiert. Ausgestattet mit einem robusten Servomotorsystem und IP65-Schutz gewährleistet es einen zuverlässigen Betrieb in rauen Umgebungen. Mit einer kompakten Größe von 560540220 mm und einer erheblichen Nutzlastkapazität von 30–40 kg eignet sich dieser Kletterroboter hervorragend für die Schiffsrumpfreinigung, Tankinspektion und schwere Wartungsarbeiten. Seine Polyurethan-Räder und die Fähigkeit, Hindernisse von 10 mm zu überwinden, garantieren eine reibungslose Navigation und machen ihn zu einer effizienten Lösung für automatisierte vertikale Operationen
Wir verwenden Cookies, um Ihnen ein besseres Surferlebnis zu bieten, den Website-Verkehr zu analysieren und Inhalte zu personalisieren. Durch die Nutzung dieser Website stimmen Sie der Verwendung von Cookies zu. Datenschutzrichtlinie